Guía de cableado de encoder industrial fiable
Un encoder puede estar correctamente parametrizado y aun así entregar fallas intermitentes por un detalle físico: una malla sin terminación adecuada, un conductor compartiendo canaleta con el cable de motor o un pinout asumido sin revisar el manual. Esta guía de cableado de encoder industrial está orientada a integrar realimentación de velocidad y posición en variadores, servos, PLC y controladores de movimiento con criterios aplicables a planta.
En SEIVARSA distribuimos Control Techniques con existencia y soporte en México, con ingeniería de aplicación incluida.
El objetivo no es únicamente obtener pulsos en el arranque. El cableado debe conservar la integridad de la señal durante operación continua, transitorios de conmutación, arranques de motores y cambios de carga. En aplicaciones de bombeo, elevación, manufactura, refrigeración industrial o maquinaria OEM, esa diferencia se refleja en estabilidad de velocidad, precisión de posicionamiento y disponibilidad del equipo.
Antes del cableado: identificar interfaz y arquitectura
No existe un cable universal para todos los encoders. Antes de seleccionar longitud, calibre o conector, confirme el tipo de señal que entrega el dispositivo y la entrada que acepta el controlador. Un encoder incremental HTL suele trabajar a 10 a 30 VDC y es frecuente en entornos industriales con recorridos moderados. Un encoder TTL diferencial utiliza normalmente 5 VDC y pares complementarios A/A-, B/B- y, cuando aplica, Z/Z-. Su inmunidad al ruido es superior si se respeta el cableado de pares balanceados.
Los sistemas SinCos, SSI, BiSS o EnDat requieren todavía mayor atención. No solo transportan referencia de posición: pueden incorporar alimentación, canales analógicos o comunicación digital con requisitos propios de impedancia, frecuencia y longitud máxima. La compatibilidad no debe inferirse por el tipo de conector. Un M12, un D-sub o un conector circular pueden corresponder a asignaciones de pines completamente distintas.
Revise cuatro documentos antes de intervenir: manual del encoder, manual de la tarjeta o entrada de realimentación, diagrama del variador o controlador y plano eléctrico del tablero. También valide tensión de alimentación, consumo, señal de referencia, tipo de salida push-pull o line driver y sentido de giro requerido. Esta revisión evita conectar 24 VDC a una interfaz TTL de 5 VDC o invertir pares diferenciales.
Selección del cable para encoder industrial
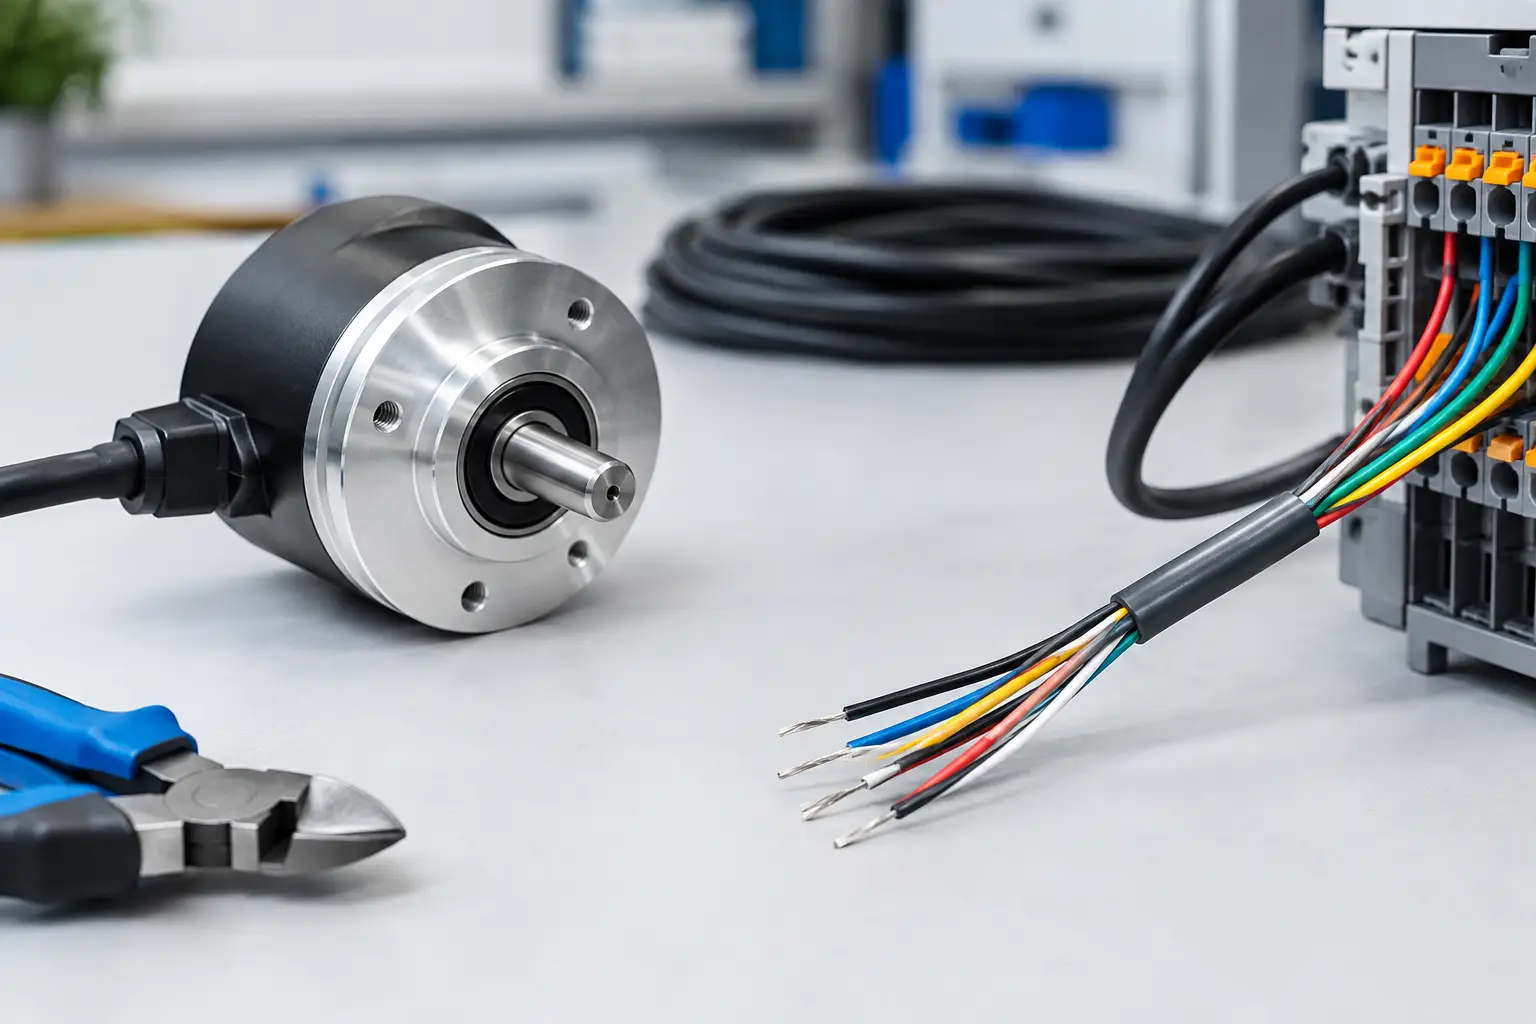
El cable debe seleccionarse como parte de la arquitectura de control, no como un accesorio genérico. Para señales diferenciales, utilice cable de pares trenzados individualmente o configurado para mantener cada canal con su retorno complementario. A debe viajar con A-, B con B- y Z con Z-. Separar esos conductores para aprovechar hilos disponibles modifica el balance eléctrico y aumenta la susceptibilidad a interferencia.
La alimentación del encoder también requiere criterio. En trayectos largos, la caída de tensión puede hacer que un encoder de 5 VDC opere fuera de rango, especialmente si comparte conductores delgados con otros consumos. Calcule la caída con corriente nominal, longitud total de ida y vuelta y resistencia del conductor. Si el fabricante define una sección mínima o un cable específico para su protocolo, esa indicación prevalece.
El blindaje debe ser de cobertura adecuada, preferentemente trenzado cuando la aplicación enfrenta ruido electromagnético significativo. La lámina puede complementar la cobertura, pero es más vulnerable a pérdidas de continuidad y a terminaciones deficientes. En ejes móviles, además, el cable debe tener construcción apta para flexión continua, radio de curvatura compatible y resistencia mecánica acorde con cadenas portacables.
Ruta física, separación y puesta a tierra
La fuente de perturbación más habitual no está en el encoder, sino junto a él. Los cables de salida de un variador de frecuencia transportan pulsos de alta frecuencia y elevados dv/dt. Si el cable de encoder se instala paralelo al cable de motor durante metros dentro de la misma charola, el blindaje por sí solo puede no ser suficiente.
Mantenga rutas separadas para potencia, motor, freno y señal. Cuando un cruce sea inevitable, realícelo a 90 grados y reduzca su longitud. Evite también compartir ductos con contactores, transformadores de control, resistencias de frenado y conductores de alta corriente. Dentro del gabinete, la segmentación física entre potencia y control simplifica el mantenimiento y reduce el riesgo de modificaciones incorrectas en campo.
La terminación de pantalla debe ofrecer contacto de baja impedancia, idealmente de 360 grados mediante abrazaderas EMC o prensaestopas diseñados para blindaje. Dejar una coleta larga de malla hasta una bornera conserva continuidad eléctrica, pero disminuye su eficacia frente a ruido de alta frecuencia. La conexión de la pantalla en ambos extremos suele ser la práctica indicada para señales industriales de alta frecuencia, siempre que el sistema de puesta a tierra esté correctamente ejecutado y el fabricante lo permita.
No obstante, no conviene aplicar esa regla sin verificar el equipo. En algunas arquitecturas, el manual define conexión de pantalla en un extremo, conexión mediante capacitor o una referencia específica de tierra funcional. Si aparecen corrientes de malla, el problema debe analizarse en la red de equipotencialidad del sistema, no resolverse cortando arbitrariamente el blindaje.
Reglas de terminación que evitan fallas repetitivas
- Respete el pinout exacto del fabricante y etiquete ambos extremos con equipo, eje y función.
- Mantenga los pares trenzados hasta el punto de conexión; no destrence más de lo necesario.
- No una el común de señal con tierra de protección salvo que el diagrama eléctrico lo especifique.
- Use conectores industriales con alivio de tensión y continuidad de blindaje, especialmente en maquinaria con vibración.
Integración con variadores, PLC y control de movimiento
En un variador con tarjeta de encoder, confirme si la entrada admite señales HTL, TTL, SinCos o protocolo absoluto. Familias de control de movimiento como Danfoss VLT FC Series, VACON NXP, Control Techniques Unidrive, WEG CFW y otras plataformas industriales pueden requerir módulos opcionales o tarjetas de realimentación con límites definidos de frecuencia y alimentación. La presencia de una entrada física no confirma que sea compatible con cualquier encoder.
Para control vectorial en lazo cerrado, la calidad de realimentación afecta directamente la estimación de velocidad y torque. Una señal inestable puede provocar oscilación, alarmas de pérdida de encoder o comportamiento irregular a baja velocidad. En aplicaciones de sincronización, corte a registro o posicionamiento, además de la señal eléctrica debe configurarse resolución, relación mecánica, dirección y posición de índice.
En PLC, verifique que la entrada de contador rápido soporte la frecuencia máxima resultante. La frecuencia depende de pulsos por revolución y velocidad mecánica. Un encoder de alta resolución puede superar la capacidad de una entrada estándar aunque el cableado sea correcto. En ese caso se requiere una tarjeta de contador rápido, un módulo de movimiento o una interfaz apropiada.
Puesta en marcha y diagnóstico de señal
La puesta en marcha comienza con el equipo desenergizado. Compruebe continuidad de cada conductor, ausencia de cortocircuitos entre pares y blindaje, y correspondencia de pines extremo a extremo. Después energice y mida la tensión de alimentación directamente en el conector del encoder, no solo en la fuente del tablero.
Con el eje girando lentamente, confirme en diagnóstico del variador o PLC que el conteo aumenta de forma estable y que el sentido coincide con el proceso. Si se dispone de osciloscopio, revise amplitud, simetría, flancos y presencia de ruido sobre A, B y sus señales complementarias. Un multímetro puede detectar alimentación incorrecta, pero no mostrará pulsos perdidos ni rebotes de señal.
Las fallas que aparecen solo cuando arranca el motor apuntan con frecuencia a interferencia, mala puesta a tierra o ruta incorrecta. Las que ocurren al mover el cable sugieren conductor fatigado, conector flojo o radio de curvatura insuficiente. Si el conteo es estable pero la velocidad indicada es errática, revise parámetros de pulsos por revolución, multiplicación x1/x2/x4 y filtros de entrada antes de reemplazar el encoder.
En sistemas nuevos o modernizaciones, documentar el tipo de encoder, cable instalado, longitud, conectores, terminación de pantalla y parámetros de control ahorra tiempo en futuras intervenciones. SEIVARSA puede apoyar la validación de compatibilidad entre variador, motor, encoder, protección y tecnología de conexión cuando la aplicación exige una integración definida.
Un cableado de encoder bien ejecutado no destaca durante la operación normal, y esa es precisamente la meta: que la realimentación permanezca estable mientras el proceso exige velocidad, torque y continuidad productiva.