Guía de comunicaciones Modbus para variadores
Un variador correctamente parametrizado puede seguir siendo un punto ciego para el PLC si la red Modbus se configura sin revisar dirección, formato de datos y topología física. Esta guía de comunicaciones Modbus para variadores está orientada a ingenieros de automatización, mantenimiento y fabricantes de tableros que necesitan integrar control de velocidad, monitoreo de alarmas y variables de proceso con criterios verificables.
En SEIVARSA distribuimos variadores de frecuencia con existencia y soporte en México, con ingeniería de aplicación incluida.
Modbus sigue siendo una alternativa frecuente en aplicaciones de bombeo, ventilación, HVAC-R, transportadores, procesos de manufactura y maquinaria OEM. Su adopción se explica por la disponibilidad en PLC, HMI y variadores de frecuencia, pero una puesta en marcha confiable exige algo más que conectar dos conductores RS-485 y seleccionar una dirección de nodo.
Arquitectura Modbus: RTU, TCP y el papel del variador
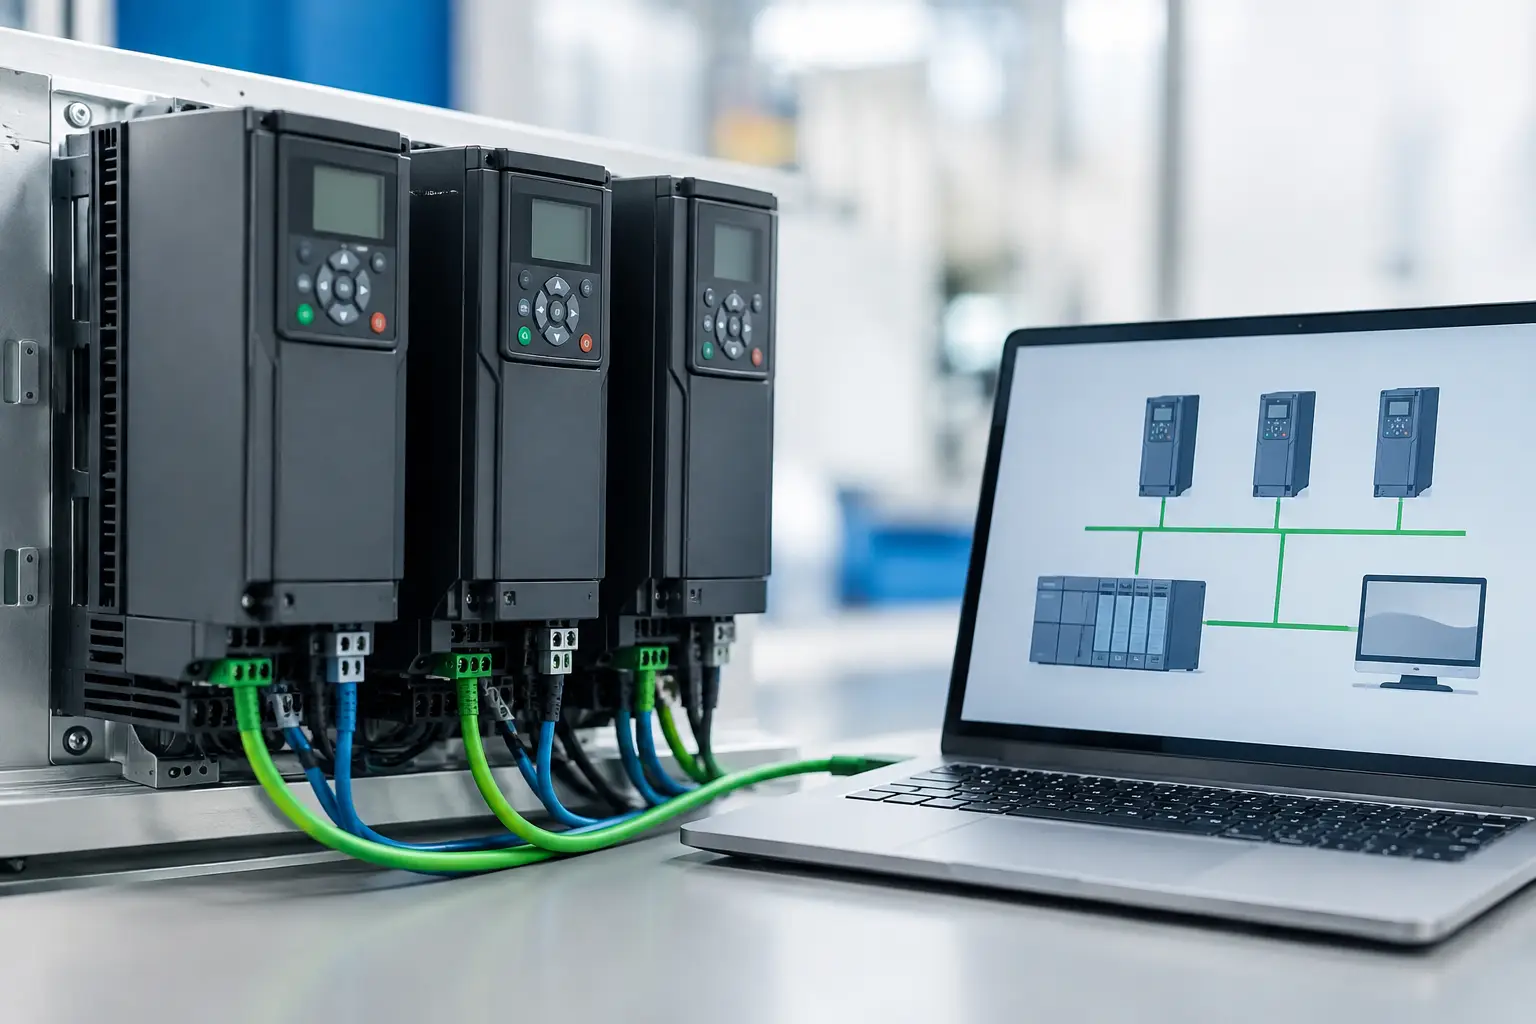
En variadores de frecuencia, Modbus RTU suele operar sobre interfaz RS-485. Un dispositivo maestro – normalmente PLC, HMI, controlador de proceso o gateway – consulta a uno o varios esclavos. Cada variador responde solo cuando el maestro lo solicita mediante su dirección configurada.
Modbus TCP utiliza Ethernet y encapsula la información Modbus en paquetes TCP/IP. Resulta conveniente cuando la arquitectura ya cuenta con switches industriales, controladores Ethernet y necesidades de acceso desde sistemas de supervisión. No obstante, RTU puede ser la opción más adecuada para ampliar una instalación existente, para recorridos de comunicación moderados o cuando el controlador dispone de puertos seriales disponibles.
La elección no debe basarse únicamente en la velocidad de transmisión. Deben evaluarse la cantidad de nodos, distancia de cableado, ruido electromagnético, criticidad de la aplicación, diagnóstico requerido y compatibilidad nativa del equipo. En familias como Danfoss VLT FC 102, FC 202, FC 301 y FC 302, VACON NXP, WEG CFW500 o CFW11, y Control Techniques Commander o Unidrive, la disponibilidad del protocolo y de módulos de comunicación depende de la versión y de la tarjeta instalada. Verificar el código exacto del variador evita asumir que todos los puertos son equivalentes.
Cableado RS-485 para comunicaciones Modbus en variadores
La capa física determina gran parte de la estabilidad de una red Modbus RTU. RS-485 trabaja normalmente con un par trenzado blindado de impedancia adecuada, conectado en configuración lineal o tipo bus. La topología en estrella puede funcionar en redes pequeñas, pero incrementa el riesgo de reflexiones, errores intermitentes y dificultad de diagnóstico conforme crecen las distancias.
Conecte los terminales identificados como A/B, D+/D- o similares respetando la nomenclatura indicada por cada fabricante. No conviene confiar solo en el nombre del borne, porque existen equipos que emplean convenciones invertidas. Si todos los parámetros parecen correctos y no hay respuesta, confirmar la polaridad del par diferencial es una de las primeras revisiones.
La resistencia de terminación, habitualmente de 120 ohms, se instala en los dos extremos eléctricos del bus, no en cada variador. Su función es reducir reflexiones de señal en recorridos largos o con mayores velocidades de transmisión. Algunos equipos integran una resistencia activable por parámetro, interruptor o puente; habilitarla en nodos intermedios puede degradar la comunicación.
El blindaje del cable requiere una decisión de instalación coherente con el sistema de puesta a tierra y los criterios de compatibilidad electromagnética. En muchos tableros se conecta a tierra funcional en un extremo para limitar corrientes de retorno; en ambientes de alto ruido o según el manual del fabricante, puede requerirse una conexión distinta. La recomendación aplicable depende de la arquitectura, los recorridos y las prácticas de EMC del proyecto.
Mantenga el cable de comunicación separado de conductores de salida hacia motor, barras de potencia, contactores y cables de frenado. El PWM del variador puede inducir perturbaciones que se manifiestan como timeouts, telegramas inválidos o pérdida ocasional de nodos. La separación física, el uso de canalizaciones apropiadas y una puesta a tierra bien ejecutada suelen resolver problemas que no se corrigen modificando parámetros de software.
Configuración básica de una red Modbus RTU
Cada nodo de la red debe tener una dirección única. En una secuencia de puesta en marcha, conviene asignar direcciones, etiquetar físicamente cada variador y documentar su función de proceso antes de conectarlos todos al bus. Esto simplifica la validación individual y evita confundir, por ejemplo, el variador de extracción con el de inyección en una unidad HVAC.
El maestro y todos los esclavos deben compartir velocidad de transmisión, paridad, bits de datos y bits de parada. Configuraciones comunes incluyen 9,600, 19,200 o 38,400 bps, con 8 bits de datos, paridad par o sin paridad. No existe una combinación universal: debe respetarse la especificación del PLC y del variador, además de considerar la longitud del bus y el entorno eléctrico.
También debe seleccionarse la fuente de referencia y mando del variador. Un equipo puede comunicar correctamente y permanecer detenido si está configurado para recibir arranque desde terminales digitales, teclado local o una fuente de control diferente. Para control por red, revise los parámetros asociados a referencia de velocidad, palabra de control, sentido de giro, parada por rampa, paro libre y reacción ante pérdida de comunicación.
La reacción a un fallo de red merece especial atención. En una bomba de recirculación, mantener la última referencia durante algunos segundos podría ser aceptable; en una banda transportadora o una aplicación de seguridad de proceso, puede requerirse detener el motor de forma controlada. Esta decisión debe partir del análisis de riesgo y de la lógica de operación, no de un valor predeterminado del equipo.
Dirección de registros y escalamiento
La comunicación falla con frecuencia por una lectura correcta de un registro equivocado. Los manuales pueden presentar direcciones como 40001, 40002 o 4xxxx, mientras que ciertos PLC y HMI solicitan el desplazamiento base cero. Así, un registro documentado como 40001 puede requerir ingresar 0, 1 o 40001 según el controlador. Antes de modificar el programa completo, haga una prueba con una variable conocida, como frecuencia de salida o estado del variador.
Los registros más utilizados suelen incluir palabra de estado, palabra de control, referencia principal, frecuencia real, corriente de motor, potencia, tensión de bus DC, código de alarma y código de advertencia. Sin embargo, las direcciones, unidades y permisos de escritura cambian por fabricante, familia y versión de firmware.
El escalamiento es igualmente crítico. Una referencia puede transmitirse como porcentaje, Hz multiplicados por diez, rpm, unidades internas o un entero de 16 bits relacionado con el valor máximo configurado. En valores negativos, como torque o velocidad con signo, confirme si el variador usa entero con signo y cómo interpreta el PLC los 16 bits. No escriba una referencia de producción hasta validar el escalamiento con el motor desacoplado o con condiciones de prueba controladas.
Funciones Modbus y lógica de control
Las funciones 03 y 04 se emplean normalmente para leer registros de retención o de entrada. Las funciones 06 y 16 permiten escribir uno o varios registros, según la implementación disponible. Cuando la palabra de control y la referencia deben actualizarse de manera coordinada, la escritura múltiple puede reducir estados transitorios, siempre que el mapa del fabricante lo admita.
La palabra de control no equivale necesariamente a un simple bit de marcha. En muchos variadores incluye comandos de reset, habilitación, parada rápida, aceptación de control remoto y transición de estados internos. Del mismo modo, la palabra de estado debe interpretarse como una máquina de estados y no solo como una confirmación de que el motor está girando.
Evite utilizar Modbus como única capa para funciones de seguridad. El paro de emergencia, la prevención de rearranque inesperado y las funciones de seguridad funcional deben resolverse con la arquitectura, entradas certificadas y dispositivos definidos para ese propósito. El protocolo puede informar estados y permitir órdenes operativas, pero no sustituye el diseño de seguridad de la máquina.
Secuencia de puesta en marcha y diagnóstico
Una comisión ordenada reduce el tiempo de localización de fallas. Primero valide el variador en control local y confirme datos de placa, límites de frecuencia, aceleración, desaceleración y protecciones del motor. Después, conecte un solo equipo a la red y compruebe lectura de estado antes de habilitar cualquier comando remoto.
Si no hay comunicación, revise en este orden: alimentación del módulo o puerto, dirección de nodo, parámetros seriales, polaridad A/B, continuidad del cable, terminación y selección del protocolo en el variador. Un analizador RS-485 o una herramienta de diagnóstico del PLC ayuda a identificar si existen solicitudes sin respuesta, errores CRC o respuestas de una dirección distinta a la esperada.
Cuando la red comunica de forma intermitente, examine el recorrido del cable, blindaje, separación respecto a potencia, derivaciones largas y puntos de tierra. Reducir temporalmente la velocidad de transmisión puede aportar evidencia, pero no debe ser el único remedio si la causa es una topología incorrecta o interferencia electromagnética.
Documente finalmente direcciones, parámetros seriales, versión de firmware, mapas de registros, escalamiento, comportamiento ante timeout y respaldo de parámetros. Este expediente acelera mantenimientos futuros, sustituciones de equipo y ampliaciones de tableros.
Para proyectos con variadores, motores, protecciones y PLC de distintas familias, SEIVARSA puede apoyar la validación de compatibilidad y la selección de la arquitectura de comunicación. Una red Modbus bien documentada no solo permite arrancar un motor desde una pantalla: entrega información útil para operar, mantener y tomar decisiones antes de que una alarma se convierta en paro de producción.