Cómo integrar un encoder con Unidrive en planta
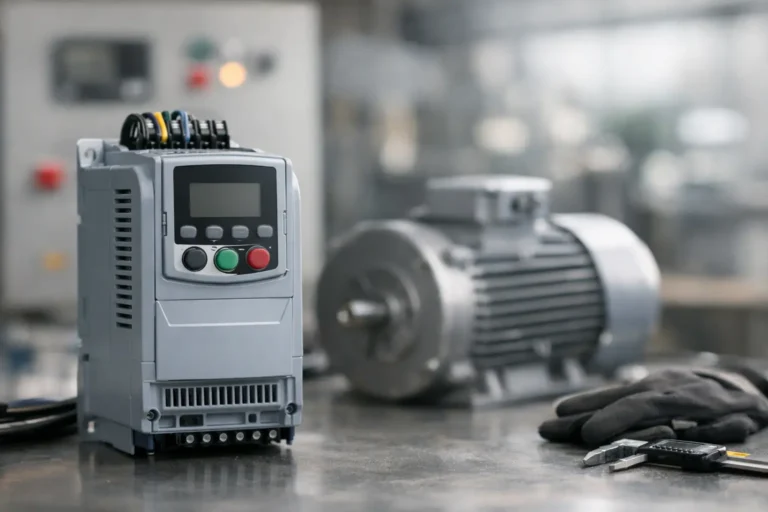
Un Unidrive puede regular velocidad y torque con excelente respuesta usando únicamente la realimentación interna del motor, pero hay aplicaciones donde eso no basta. En ejes sincronizados, bobinadoras, elevación, posicionamiento, extrusión o maquinaria con alta inercia, saber cómo integrar encoder con Unidrive define la estabilidad del proceso, la repetibilidad y la disponibilidad del equipo.
En SEIVARSA distribuimos Control Techniques con existencia y soporte en México, con ingeniería de aplicación incluida.
La integración no consiste en conectar unos cuantos conductores y habilitar un parámetro. El encoder, el módulo de realimentación, el cable, la puesta a tierra, la mecánica del acoplamiento y la configuración del variador deben tratarse como una sola arquitectura de control. Una selección incorrecta puede producir oscilación de velocidad, pérdidas intermitentes de señal, errores de posición o disparos durante producción.
Defina qué debe controlar el encoder
Antes de seleccionar el dispositivo de realimentación, conviene precisar la función que cumplirá dentro de la aplicación. Un encoder instalado en el eje del motor no entrega la misma información práctica que uno montado en la carga. El primero suele utilizarse para mejorar el control vectorial de velocidad y torque; el segundo permite compensar holguras mecánicas, transmisiones por banda, reductores o elasticidad en el tren de potencia.
Para regulación de velocidad, normalmente se busca una lectura estable en todo el rango de operación, especialmente a bajas revoluciones. En aplicaciones de posicionamiento o sincronización electrónica se requieren, además, resolución suficiente, dirección de giro correcta y referencia de cero repetible. Una línea de proceso puede necesitar únicamente velocidad cerrada; una mesa indexadora o un sistema de corte a registro puede requerir una referencia absoluta o marcas de índice.
También debe definirse si el encoder será la fuente principal de realimentación o una fuente secundaria. Algunas arquitecturas emplean el encoder del motor para el lazo de velocidad y otro encoder de carga para supervisión, corrección o control de posición. La capacidad disponible depende de la familia Unidrive, la versión de firmware y las tarjetas opcionales instaladas.
Selección de encoder y módulo para Unidrive
La compatibilidad debe revisarse entre tres elementos: el encoder, la interfaz de realimentación disponible en el Unidrive y el modo de control solicitado. No todos los formatos de señal pueden conectarse directamente al mismo puerto, ni todos los protocolos absolutos están disponibles sin un módulo específico.
Los encoders incrementales con canales A, B y Z son comunes para velocidad y posición relativa. En instalaciones industriales pueden encontrarse en señales HTL o TTL, de salida simple o diferencial. Las señales diferenciales ofrecen mayor inmunidad al ruido y suelen ser preferibles cuando el cableado es largo, existe conmutación de potencia cercana o el variador trabaja a frecuencias de conmutación elevadas.
Los encoders seno/coseno proporcionan alta resolución por interpolación y se emplean cuando la precisión de control lo justifica. Para posición absoluta, el proyecto puede requerir interfaces como SSI, BiSS, EnDat u otros protocolos compatibles con el módulo de feedback seleccionado. En estos casos no basta con verificar el conector: hay que confirmar la compatibilidad del protocolo, tensión de alimentación, resolución, velocidad de comunicación y longitud máxima de cable.
La resolución tampoco debe elegirse por el valor más alto disponible. Más pulsos por vuelta mejoran la granularidad de medición, pero aumentan la frecuencia de entrada a velocidad máxima. La combinación de pulsos por revolución, RPM máxima y tipo de señal debe mantenerse dentro de los límites de la interfaz del Unidrive. Un encoder sobredimensionado puede provocar errores de lectura a alta velocidad si la frecuencia resultante excede la capacidad de entrada.
En equipos Control Techniques Unidrive M700 o M701, por ejemplo, la estrategia de realimentación puede variar según las interfaces incorporadas y los módulos opcionales de la arquitectura instalada. Por ello, la selección debe partir del código exacto del variador y de la documentación correspondiente, no solamente del nombre comercial de la serie.
Datos mínimos antes de liberar la especificación
Para una revisión técnica útil, el integrador debe disponer del modelo completo del Unidrive, potencia y tensión de alimentación, tipo de motor, RPM máxima, relación de transmisión, tipo de carga y precisión requerida. También se necesitan el modelo del encoder, su hoja técnica, tensión de operación, tipo de salida, resolución, conector y distancia de cableado.
Con esa información es posible validar si la aplicación requiere control vectorial con encoder, servo con motor de imanes permanentes, posición relativa o posición absoluta. También permite determinar si hace falta una tarjeta de realimentación, un cable prefabricado compatible o una interfaz adicional hacia PLC, controlador de movimiento o red industrial.
Cableado del encoder: señal, alimentación y EMC
El cableado es una causa frecuente de fallas que aparecen sólo cuando el motor entra en carga. Un encoder puede verse correcto durante pruebas en vacío y perder conteos al arrancar una bomba, una extrusora o un transportador. Por esta razón, el trazado del cable debe considerarse desde el diseño del gabinete.
Utilice cable para encoder con pares trenzados y blindaje apropiado para la señal empleada. Las señales diferenciales deben conservar sus pares complementarios, por ejemplo A con /A y B con /B. No mezcle retornos de señal ni sustituya pares trenzados por conductores disponibles en campo. La alimentación del encoder debe cablearse conforme a su tensión nominal y a la capacidad de corriente permitida por la interfaz del variador.
El blindaje debe terminarse con una conexión de baja impedancia a tierra, preferentemente con contacto de 360 grados mediante abrazadera o prensaestopa EMC en el gabinete. Conectar una malla larga a una bornera mediante un conductor delgado reduce su efectividad frente a ruido de alta frecuencia. La práctica exacta de conexión en ambos extremos depende de la topología de tierra, el fabricante del encoder y las recomendaciones del sistema, pero el blindaje nunca debe tratarse como un conductor de señal.
Mantenga el cable de encoder separado de cables de salida del variador hacia el motor, resistencias de frenado, contactores y conductores de potencia. Si deben cruzarse, hágalo a 90 grados cuando sea posible. En recorridos extensos, revise también el uso de cable de motor blindado, filtros EMC, reactancias o soluciones de puesta a tierra que correspondan a la instalación completa.
Antes de energizar, verifique continuidad, ausencia de cortos entre canales, polaridad de alimentación y correcto aterrizamiento. Una tensión de alimentación fuera de especificación puede dañar el encoder o generar fallas erráticas. La caída de tensión cobra especial relevancia con cables largos y encoders que consumen más corriente por incorporar comunicaciones absolutas.
Cómo integrar encoder con Unidrive en la configuración
La parametrización debe realizarse con el equipo desenergizado durante el cableado y bajo procedimientos de seguridad industrial aplicables. Una vez verificadas las conexiones, configure el Unidrive partiendo de los datos de placa del motor y del modo de control requerido. No copie parámetros de otro eje sin comparar potencia, encoder, relación mecánica y función de proceso.
Primero, seleccione la fuente de realimentación que utilizará el lazo de control. Después, defina el tipo de encoder o protocolo, la resolución o pulsos por vuelta, la dirección de giro y, cuando aplique, la posición de referencia. Si el sistema utiliza un módulo opcional, confirme que el Unidrive lo reconoce antes de asignarlo como fuente de feedback.
El siguiente paso es asociar el encoder con la función de control: velocidad, posición, sincronismo o supervisión. En una aplicación con reductor, la escala de posición debe incorporar la relación mecánica real. Si el encoder está en la carga, no debe configurarse como si estuviera directamente acoplado al eje del motor. Ese error genera velocidades aparentes correctas en pantalla, pero movimientos físicos equivocados en la máquina.
Realice el ajuste inicial con límites conservadores de velocidad, aceleración, torque y corriente. La ganancia del lazo de velocidad debe elevarse gradualmente según la inercia de la carga y la respuesta observada. Una ganancia excesiva puede causar cacería u oscilación; una ganancia demasiado baja genera respuesta lenta y dificultad para mantener velocidad frente a cambios de carga.
Puesta en marcha y diagnóstico de fallas
La prueba inicial debe confirmar que el valor de velocidad leído por el Unidrive coincide con la velocidad mecánica esperada. Gire el motor a baja velocidad y compruebe dirección, estabilidad de lectura y comportamiento al acelerar. Si la lectura es negativa cuando el giro físico es positivo, corrija la dirección en la configuración o el orden de canales conforme al manual del encoder y del variador; no modifique conexiones sin un criterio documentado.
Después, pruebe la aplicación con carga gradual. Observe errores de seguimiento, velocidad real, corriente, torque estimado, estados de entrada del encoder y alarmas registradas. Una pérdida de señal que aparece a cierta velocidad suele relacionarse con frecuencia excesiva de pulsos, ruido inducido, blindaje deficiente, caída de tensión o conexiones intermitentes en conectores y borneras.
Si el eje oscila al sostener velocidad, revise primero la mecánica: acoplamiento flojo, juego en reductor, banda flexible o resonancia. Luego valide escala, resolución y fuente de realimentación. Ajustar ganancias sin corregir un problema de instalación sólo desplaza la falla a otro punto de operación.
SEIVARSA puede apoyar la validación de compatibilidad entre variador, motor, encoder, protección eléctrica y arquitectura de control, particularmente cuando la aplicación requiere continuidad operativa o respuesta dinámica definida. El objetivo es documentar la solución antes de que el equipo llegue a producción.
Un encoder bien integrado no se mide sólo porque el Unidrive deje de indicar una alarma. Se mide cuando el eje repite su comportamiento con carga, temperatura, velocidad y condiciones eléctricas reales de planta. Esa es la prueba que convierte una conexión correcta en un sistema de control confiable.